
Una pieza brillante puede presentar cambios (reflejos) al girar unos grados. En un material texturizado, la propia variabilidad normal puede parecer una grieta, mientras que una mancha real desaparece bajo una luz mal orientada. La inspección por visión artificial automatiza una decisión de calidad a partir de imágenes, siempre que esas imágenes hagan visible una diferencia estable entre el producto conforme y el defectuoso.
En una línea industrial, el objetivo consiste en aplicar un mismo criterio, documentado y repetible, a cada pieza y conservar evidencia de la decisión. La cámara es el primer eslabón de una cadena que también incluye la detección y presentación de la pieza, la captura con condiciones controladas, el análisis de imagen, la comunicación con el control de línea y el registro del resultado. El rendimiento depende de la cadena completa.
¿Qué ocurre dentro de un sistema de visión artificial?
El ciclo comienza con un disparo de adquisición sincronizado con la llegada de la pieza. La fuente de luz crea el contraste y la óptica proyecta la escena sobre el sensor de la cámara. La imagen resultante se normaliza, recorta o segmenta cuando el proceso lo requiere y, después, el software aplica un conjunto de reglas matemáticas o un modelo aprendido para producir un veredicto.
En los sistemas de visión artificial basados en modelos actuales de aprendizaje profundo (deep learning) podemos encontrar muchos modelos con propósitos distintos. Actualmente son ampliamente usados modelos de clasificación, donde se asigna una categoría a la imagen completa, como conforme o defectuosa. También se encuentran muy extendidos los modelos de detección, que añaden la posición del defecto mediante una región delimitada, y por supuesto los modelos de segmentación con los que podemos identificar con precisión los contornos, píxel a píxel, muy útiles para conocer la extensión y la forma de la zona afectada por algún defecto. A ellos se suman los modelos de detección de anomalías, que aprenden cómo es el producto conforme y señalan lo que se aleja de él, especialmente útiles cuando apenas hay ejemplos de defectos.
La decisión puede activar un desviador, detener una secuencia o enviar la pieza a revisión. Para que esa actuación sea fiable, el tiempo transcurrido entre captura y resultado debe respetar el tiempo de ciclo y cadencia de la línea de producción así como la distancia física hasta el punto de rechazo. Un veredicto correcto asociado a la pieza equivocada sigue siendo un fallo de inspección.
Una estación completa incorpora elementos mecánicos y eléctricos que el software no reemplaza. La protección frente a luz ambiente, la estabilidad mecánica de los soportes y fijaciones, y la sincronización pertenecen al diseño de la instalación.
Qué defectos pueden detectarse y cuáles quedan fuera del alcance
Un sistema de visión artificial industrial funciona en esencia cuando el defecto altera una propiedad óptica observable. Una raya modifica el reflejo de una chapa pintada. En fibra de carbono, una discontinuidad rompe la regularidad aparente de la trama. Una cavidad o una inclusión cambia la textura visible de una esponja. El método de captura debe revelar la anomalía concreta, aunque el resultado final sea en todos los casos una decisión del departamento de calidad.
El producto conforme también presenta variaciones propias del proceso productivo de una planta industrial. La orientación de las fibras, el brillo de la pintura o la porosidad de la espuma pueden cambiar dentro de la especificación. Un sistema de visión artificial basado en IA y entrenado con una muestra demasiado localizada interpreta esa diversidad natural como defecto. La representación de la variabilidad aceptable resulta tan importante como la de los fallos, especialmente en materiales naturales, porosos o con acabados reflectantes.
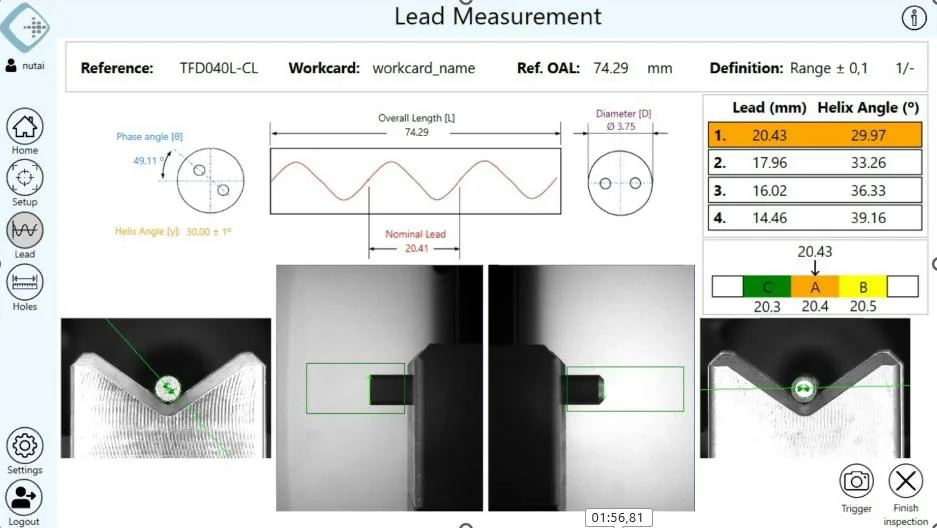
Hoy en día el abanico de uso de la visión artificial industrial es muy amplio: se emplea esta tecnología para múltiples fines, sobre todo en sectores industriales donde el producto a fabricar tiene un alto valor añadido que permite rápidos retornos de inversión, como la automoción o el sector aeroespacial.
En general las temáticas más demandadas son:
- Trazabilidad 1D & 2D (códigos de barras, Data Matrix…)
- OCR/OCV
- Guiado por visión 2D y 3D
- Control de defectos tanto en aspecto estético como superficial
- Metrología 2D y 3D.
- Medición del Color
- Inspección de Cordones.
La captura de imagen afecta a la viabilidad del proyecto
El hardware de adquisición de un sistema de visión artificial se suele determinar en la fase inicial de estudio de viabilidad técnica (Project Qualification), donde se evalúa con piezas reales la iluminación, óptica, cámara y tecnologías más adecuadas para maximizar el contraste de lo que se ha de detectar. El conjunto de muestras debe contener piezas conformes representativas, defectos de distinta intensidad y piezas también próximas al límite de aceptación. El ensayo busca comprobar si la traza del defecto permanece visible al repetir la captura bajo las variaciones autorizadas del proceso.
La iluminación para sistemas de visión artificial ha sufrido también un gran avance en los últimos años gracias sobre todo al avance tecnológico de los LED. Es la iluminación más empleada en la actualidad por las geometrías en las que se puede encapsular, su excelente control, el amplio abanico espectral con multitud de longitudes de onda y amplia variedad de potencias. El sistema de iluminación crea buena parte de ese contraste necesario, que lo hace todo luego mucho más fácil a la hora de procesar la imagen adquirida.
A menudo una misma iluminación no sirve para todas las superficies. Por ejemplo, sobre una superficie mate una luz frontal puede ofrecer contraste suficiente, pero esa misma luz frontal generaría un punto especular sobre chapa pintada y ocultaría una raya. La fuente se selecciona por la interacción entre material y defecto.
También interviene la dirección desde la que se observa. Una cámara perpendicular a la superficie reduce ciertas deformaciones de perspectiva, pero puede coincidir con el reflejo de la iluminación. En una pieza curva, ninguna vista única mantiene el mismo ángulo sobre todo el perímetro. El estudio determina entonces si varias cámaras aportan cobertura útil o si permanecen zonas ocultas. La cobertura debe expresarse por caras y regiones inspeccionables, evitando promesas genéricas sobre la pieza completa.
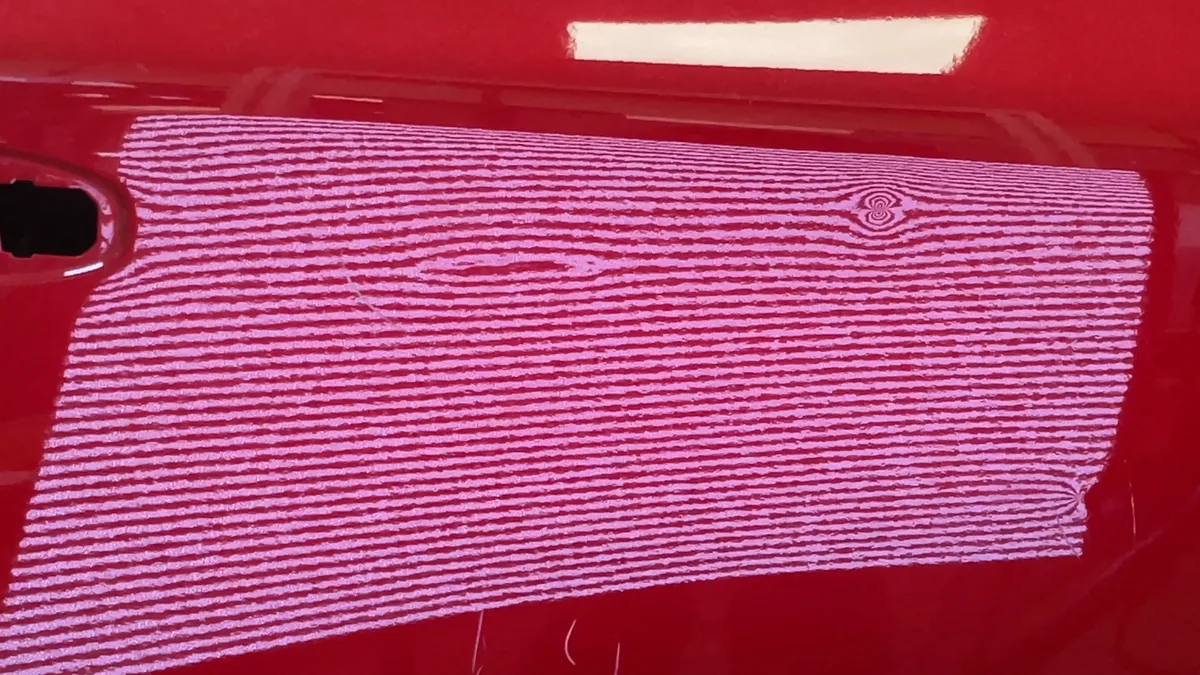
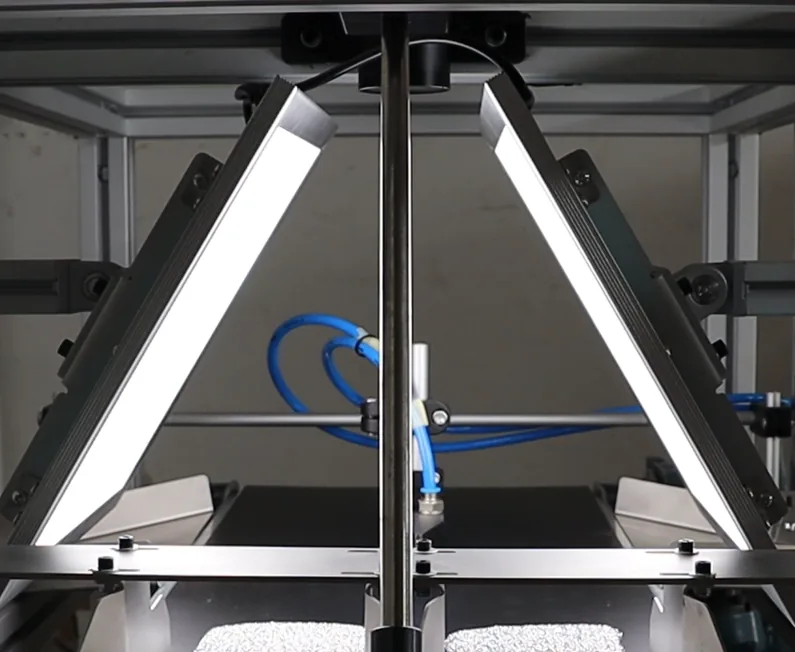
La resolución, por otro lado, se refiere al detalle más pequeño que se puede distinguir en el campo de visión. El defecto necesita ocupar suficientes píxeles y mantener contraste después de considerar el movimiento y el enfoque. Una cámara con más resolución aumenta el volumen de información, aunque el contraste óptico sigue siendo necesario para destacar un defecto. La exposición tampoco puede alargarse libremente en una línea en movimiento, porque el desenfoque borra precisamente los bordes pequeños.
La presentación mecánica de las piezas a inspeccionar puede introducir otra fuente de incertidumbre. Un pliegue de fibra de carbono puede separarse de la trama cuando la pieza conserva orientación estable. Si rota entre ciclos, la apariencia del tejido cambia y la comparación se vuelve más difícil. En una esponja, una compresión accidental modifica los poros observados. La muestra debe llegar a la cámara en el mismo estado en que se validó, dentro de tolerancias conocidas de posición y deformación. Por ello es crucial conocer toda la variabilidad aceptable, en la medida de lo posible, para poder estimar la distribución correcta, ya desde la etapa de validación.
El ensayo de viabilidad termina con una matriz de condiciones, no con una única fotografía convincente. Registra qué defectos se ven, en qué zona, con qué configuración y bajo qué variaciones dejan de distinguirse. Si una marca desaparece al cambiar de lote conforme o se confunde sistemáticamente con la textura normal, la prueba ha encontrado un límite relevante. La viabilidad del proyecto queda acreditada cuando la separación entre piezas OK / NOK sobrevive a la realidad productiva.
Reglas, aprendizaje supervisado y detección de anomalías
Específicamente en los sistemas de visión artificial orientados a control de aspecto o control superficial, los algoritmos basados en reglas explícitas encajan cuando la característica a detectar se describe mediante una relación estable. Un umbral de contraste puede localizar una mancha oscura sobre un fondo homogéneo, y una operación geométrica permite comprobar una presencia visible. Su comportamiento es interpretable y directo, pero se vuelve frágil si el material cambia de aspecto aunque siga siendo conforme.
Por su parte, en los sistemas de visión artificial basados en modelos probabilísticos, el aprendizaje supervisado utiliza imágenes etiquetadas para aprender la frontera entre clases. Su utilidad crece cuando el defecto combina señales difíciles de resumir en una fórmula, como textura, forma local y contexto. La calidad de los etiquetados fija el techo práctico del modelo: si dos especialistas clasifican de modo distinto las piezas límite, el conjunto de entrenamiento contiene una contradicción industrial antes que un problema informático.
Cuando los defectos son escasos (no hay muchos para el entrenamiento), se usan actualmente modelos de detección de anomalías. El modelo aprende la distribución visual de piezas conformes y puntúa las desviaciones, haciendo posible penalizar piezas muy alejadas de «lo normal». Así puede comenzar sin un catálogo exhaustivo de fallos. El reto aparece cuando una variante válida es nueva para el modelo, ya que novedad visual y defecto no significan lo mismo, pero pueden estar igual de desviadas de la distribución aprendida como conforme.
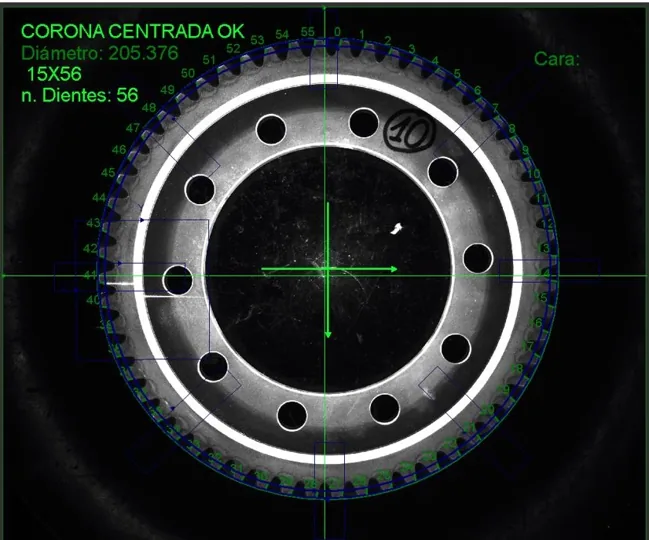
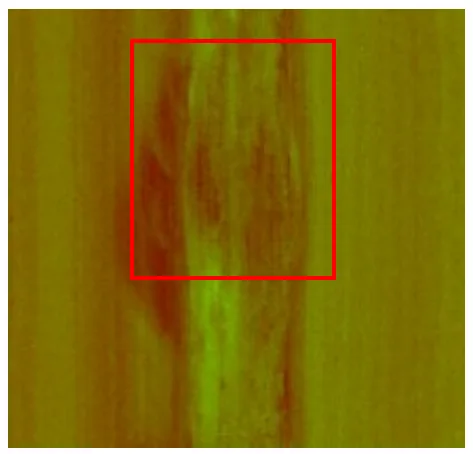
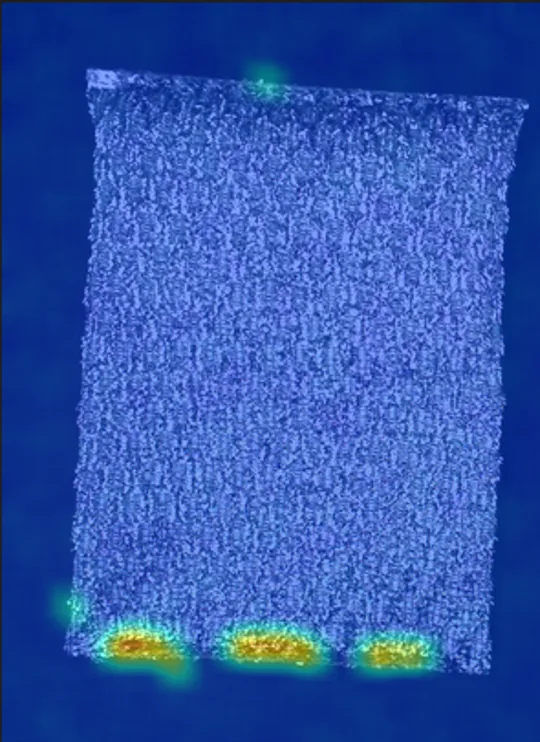
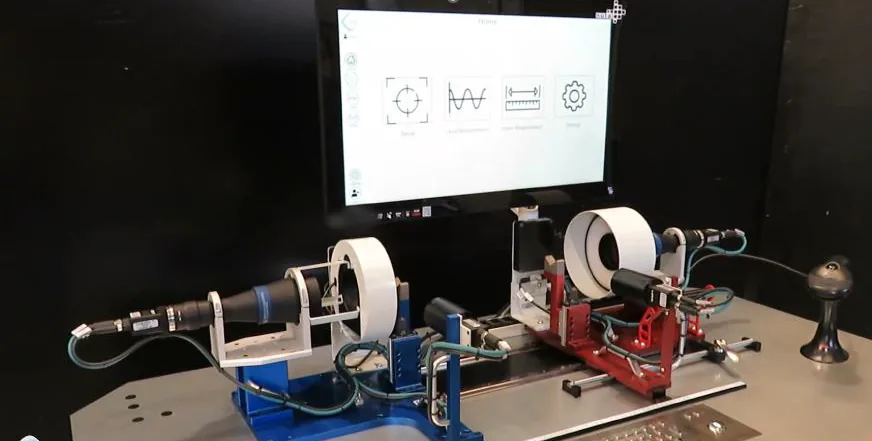
Tres enfoques: medición por reglas de una corona dentada, defecto de soldadura localizado por un modelo supervisado y mapa de calor de un modelo de anomalías sobre una esponja.
La tabla sitúa cada enfoque según la evidencia disponible y la decisión que debe producir.
| Enfoque | Evidencia de partida | Encaje habitual | Aspecto que debe validarse |
|---|---|---|---|
| Reglas | Muestras para fijar parámetros explícitos | Rasgos estables con separación clara | Resistencia de los umbrales a la variabilidad normal |
| Aprendizaje supervisado | Imágenes etiquetadas de las clases relevantes | Defectos conocidos que deben clasificarse o localizarse | Coherencia de etiquetas, suficiencia de diversidad intraclase y representación de casos límite |
| Detección de anomalías | Conjunto representativo de producto conforme | Fallos escasos o difíciles de anticipar | Respuesta ante variantes conformes no vistas |
La disponibilidad de datos no es el único criterio de selección. También importa la salida que necesita el proceso. Una clasificación puede bastar para desviar la pieza, mientras que una investigación de causas requiere localizar la anomalía. Si el área afectada influye en la aceptación, la segmentación aporta una base visual más útil que una etiqueta global.
Las arquitecturas híbridas tienen sentido cuando distintas zonas plantean problemas diferentes. Una comprobación estable puede resolverse mediante una regla o modelo determinista, mientras un acabado de apariencia más variable se analiza con un modelo estadístico. Cada resultado conserva entonces su propio criterio de validación. La combinación debe responder a requisitos separados, no a la acumulación indiscriminada de algoritmos.
¿Por qué aparecen falsos rechazos y cómo se corrigen?
Un falso rechazo ocurre cuando una pieza conforme recibe un veredicto defectuoso. En producción, la reacción inmediata suele consistir en mover el umbral. Ese ajuste reduce rechazos a corto plazo, aunque también desplaza la frontera que protege frente a defectos reales. La causa debe localizarse antes de modificar la sensibilidad.
El diagnóstico comienza en la imagen. Si la supuesta anomalía coincide con un reflejo recurrente, el origen está en la captura. Una marca que se desplaza entre ciclos apunta a la presentación de la pieza o al instante del disparo. Por otro lado, la presencia de suciedad sobre una protección óptica produce patrones fijos que aparecen sobre productos diferentes. Estos errores no se corrigen de forma estable reentrenando el modelo, porque la fuente de información continúa degradada; es más efectivo solucionar la causa física siempre que sea posible.
Después se revisa la representación de producto conforme. Un lote de fibra de carbono puede introducir una trama válida que no aparecía en el conjunto original. En chapa pintada, una variación autorizada de brillo altera la distribución de intensidades. Si el modelo solo conocía una franja estrecha de apariencia, señalará ambas como novedad. Los falsos rechazos agrupados por lote o variante revelan huecos en los datos. En estos casos un reentrenamiento, una vez acumulada una muestra representativa de la nueva variabilidad aceptable, sí suele ser lo más correcto.
La tercera capa es el criterio de etiquetado. Una categoría amplia como defecto superficial puede mezclar arañazos rechazables con señales cosméticas toleradas. El modelo recibe ejemplos visualmente próximos con etiquetas opuestas y aprende una frontera inestable. La revisión necesita la especificación y las piezas delante, porque una etiqueta correcta exige que el departamento de calidad especifique bien primero el caso límite.
En este contexto se sitúa NQInspect, software para detectar anomalías y segmentar zonas defectuosas, que permite analizar la región señalada y trazar el histórico de resultados con la pieza inspeccionada. La localización muestra si los rechazos comparten una zona o una apariencia. Esa evidencia orienta la revisión de captura y datos, mientras la decisión sobre la conformidad sigue vinculada a la especificación industrial.
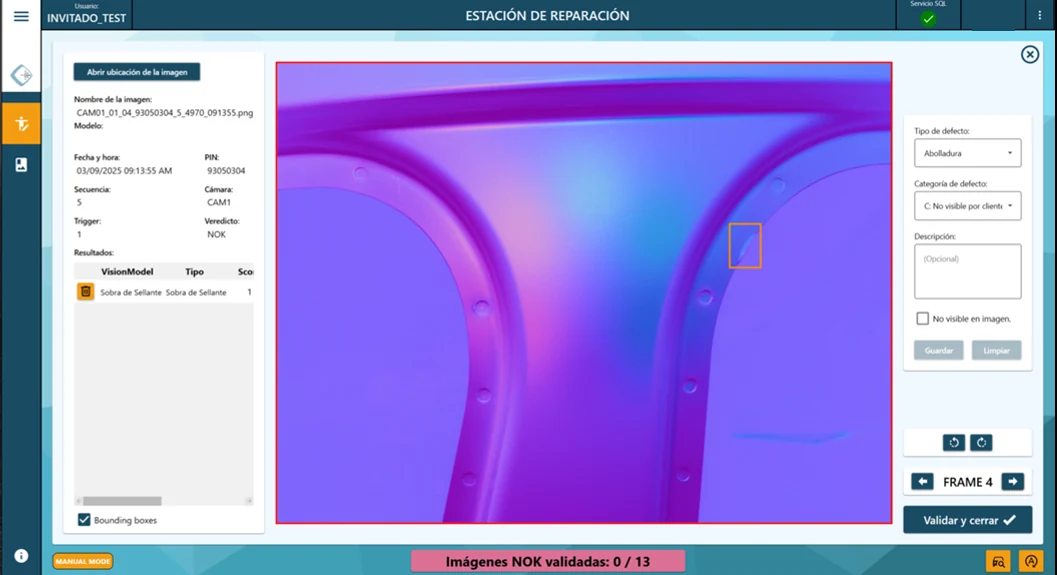
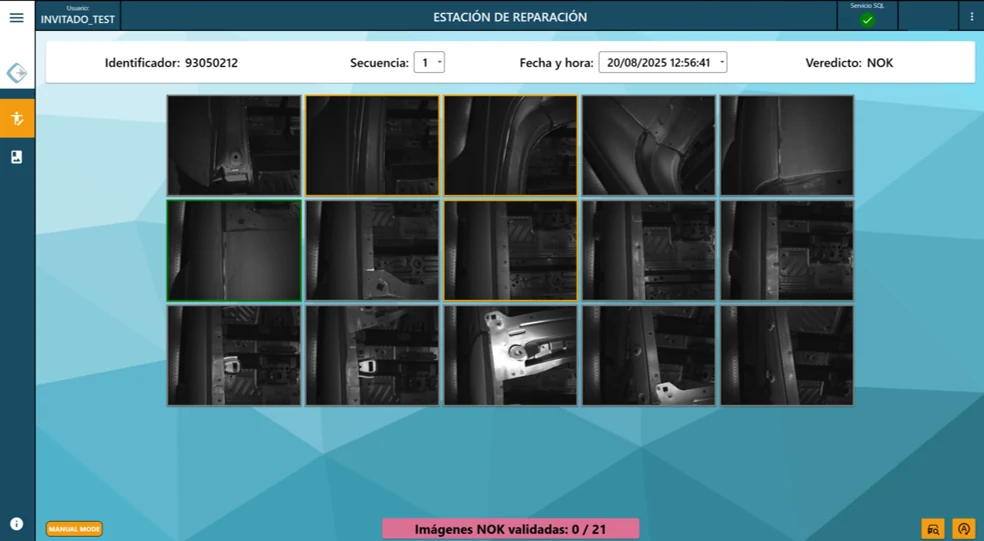
Las imágenes corregidas forman un conjunto de casos límite. Algunas amplían la variabilidad conforme; otras documentan defectos leves que deben conservar su etiqueta de rechazo. Estos casos son de especial importancia para el aprendizaje de la frontera. El conjunto de prueba permanece separado del entrenamiento para comprobar el efecto real de cada cambio. Evaluar con las mismas imágenes utilizadas para ajustar el sistema produce una falsa confianza; por eso siempre han de ser conjuntos separados.
Una tasa global de acierto tampoco describe el riesgo. Si predominan ampliamente las piezas buenas, un sistema puede obtener un porcentaje elevado aun detectando mal los defectos raros. Por eso es importante trabajar con datasets balanceados entre las distintas clases. La sensibilidad muestra qué proporción de fallos conocidos se detecta, mientras la precisión indica cuántas alarmas corresponden realmente a un defecto. Ambas métricas deben leerse junto con la población ensayada y con el criterio aplicado a las muestras fronterizas. Es decir, ninguna de las dos es una propiedad fija del sistema: la precisión cambia con la proporción de defectos del conjunto ensayado, y la sensibilidad, con la dificultad de los defectos incluidos y con cómo se hayan etiquetado las piezas fronterizas.
Estas métricas se calculan a partir de la matriz de confusión, una tabla que cruza lo que es realmente cada pieza con el veredicto del sistema:
| Veredicto: defectuosa | Veredicto: conforme | |
|---|---|---|
| Pieza defectuosa | Verdadero positivo (defecto detectado) | Falso negativo (escape) |
| Pieza conforme | Falso positivo (falso rechazo) | Verdadero negativo (conforme aceptada) |
La sensibilidad divide los defectos detectados entre todos los defectos reales: VP / (VP + FN). La precisión divide los defectos detectados entre todas las alarmas: VP / (VP + FP). Una tercera métrica, la especificidad, indica qué proporción de piezas conformes se acepta: VN / (VN + FP).
La matriz no es fija: depende del umbral. Bajarlo convierte escapes en detecciones, pero también piezas conformes en falsos rechazos; subirlo produce el efecto contrario. Elegir el umbral es decidir qué error resulta más costoso, no un ajuste técnico neutro.
Algunas piezas quedan cerca del umbral incluso después del ajuste. Una zona de revisión permite tratarlas como inciertas durante la estabilización, en vez de convertir una puntuación marginal en una decisión automática irreversible. Los casos revisados alimentan un registro de excepciones y muestran si el desacuerdo se concentra en una familia de producto. Además, son los ejemplos que más enseñan al modelo: priorizar el etiquetado de las muestras sobre las que duda es la idea central del aprendizaje activo (active learning). La incertidumbre explícita aporta más información que un veredicto forzado.
Cómo validar el sistema antes de darle autoridad sobre la línea
Una demostración con imágenes seleccionadas prueba que existe un patrón aprovechable. La validación industrial responde a otra cuestión: si la inspección conserva su comportamiento en las condiciones autorizadas de producción. La población de prueba debe representar la variabilidad que encontrará la estación, incluidos los extremos aceptados.
El plan parte de un criterio de referencia. El departamento de calidad clasifica las muestras y documenta qué rasgo determina la decisión. Las piezas límite merecen atención especial porque concentran el desacuerdo y condicionan el ajuste del umbral.
Cuatro pruebas aportan evidencia distinta y deben interpretarse en conjunto:

- Repetibilidad con una misma muestra. La pieza pasa varias veces por la estación bajo la misma receta. Un resultado oscilante señala variación de captura, posicionamiento o sincronización antes de cuestionar la clasificación.
- Reproducibilidad con producción autorizada. El ensayo incorpora lotes y turnos representativos, además de variantes aprobadas. El objetivo es demostrar que el sistema reconoce como conformes las diferencias previstas por la especificación.
- Desafío con defectos y piezas fronterizas. Las muestras cubren intensidades distintas del fallo y el entorno próximo al límite. La prueba muestra dónde se degrada la separación y evita presentar el rendimiento sobre casos evidentes únicamente.
- Verificación de actuación y trazabilidad. Cada veredicto debe afectar a la pieza capturada y dejar el registro correcto. Se comprueba el recorrido hasta el rechazo físico, porque un desfase temporal puede rechazar una pieza distinta.
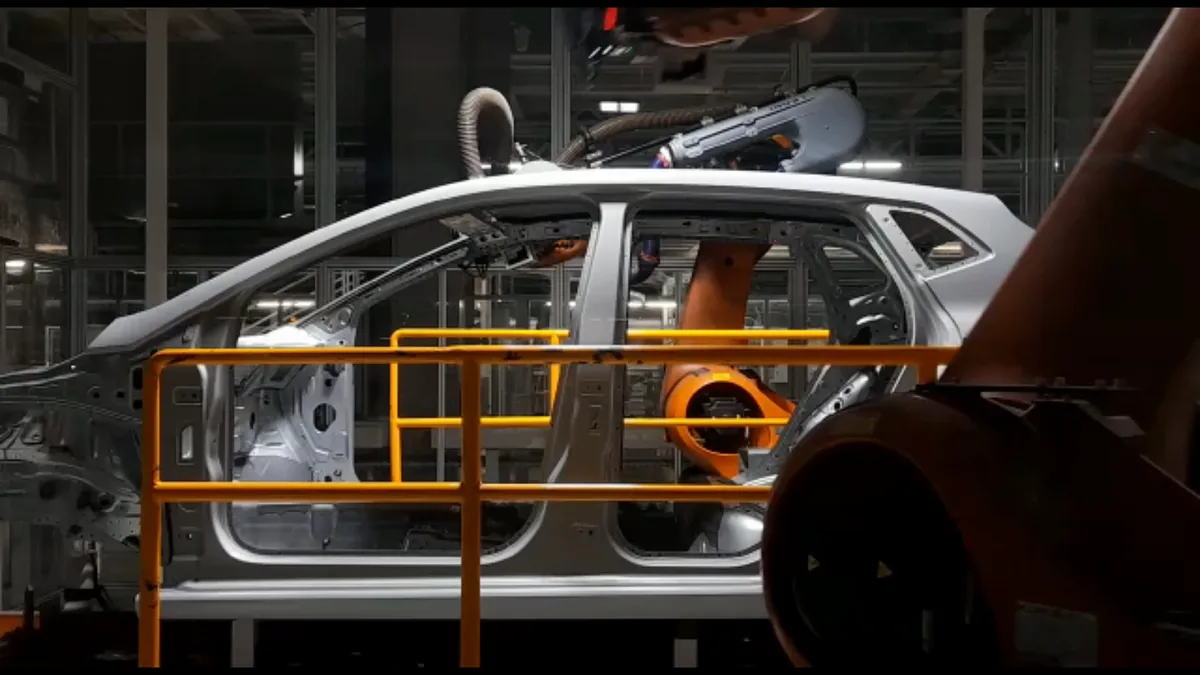
El “modo sombra” añade evidencia sobre el comportamiento en línea. Durante este periodo, el sistema analiza la producción sin asumir todavía la decisión final, pero almacena cuál habría sido esta. Las discrepancias frente al método vigente se revisan con la imagen y la pieza cuando sigue disponible. La comparación descubre variaciones que el estudio de viabilidad efectuado en el laboratorio quizá no reprodujo.
La validación también somete la estación a cambios operativos previsibles. Un reinicio no debe cargar una receta incorrecta. El cambio de formato necesita asociar la configuración correspondiente, y una pérdida de comunicación debe dejar un estado conocido en vez de permitir piezas sin resultado. El comportamiento ante fallos forma parte de la capacidad de inspección.
La documentación de estos sistemas de inspección incluye la versión del modelo y los parámetros relevantes de adquisición. También identifica el conjunto de prueba y los resultados por clase, con atención separada a escapes (falsos negativos) y falsos rechazos (falsos positivos). Los cambios posteriores se evalúan según su impacto.
Cambiar el soporte de cámara, introducir una variante visual o reentrenar el modelo afecta a partes diferentes del sistema y, por tanto, requiere una revalidación del cambio.
Los límites documentados protegen la interpretación del resultado cuando la línea incorpora productos nuevos.
Trazabilidad y mantenimiento del criterio de inspección
La trazabilidad empieza por vincular el veredicto con una identidad física. Esa relación puede proceder del control de línea, de la posición dentro de una secuencia o de la asociación con un lote. El mecanismo debe impedir que una adquisición válida termine adjudicada a otra pieza, especialmente cuando existe distancia entre cámara y rechazo.
El registro necesita la referencia de imagen, el resultado y la configuración activa. La marca temporal debe estar sincronizada con los demás sistemas que intervienen en la línea. Cuando el modelo produce una puntuación o una máscara de segmentación, esos elementos ayudan a reconstruir por qué se generó la alarma. El registro describe tanto la decisión como su contexto técnico.
La política de conservación se ajusta al riesgo, a los requisitos del cliente y a las necesidades internas. Guardar todos los archivos sin criterio puede dificultar la consulta y consumir recursos sin mejorar la investigación. Los rechazos aportan evidencia directa, mientras una muestra controlada de conformes permite verificar cómo evolucionó la apariencia normal. La utilidad depende de que la imagen conserve su trazabilidad.
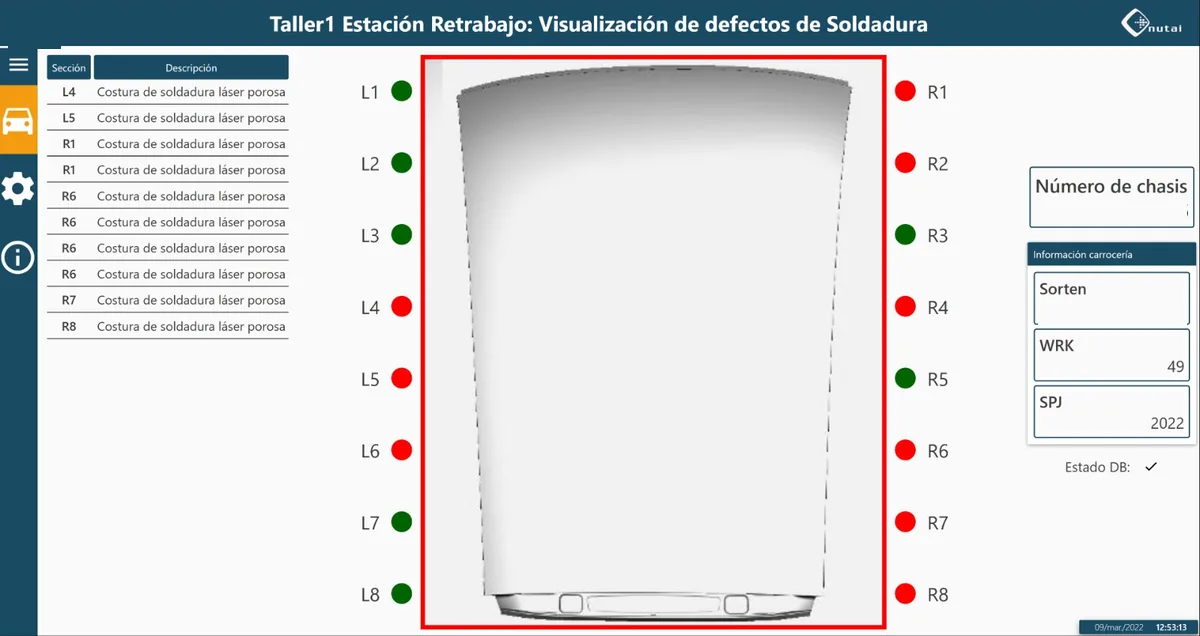
La fase de mantenimiento se activa cuando cambia aquello que observa la cámara. Un proveedor nuevo puede alterar la textura aun manteniendo la especificación funcional. También influyen una modificación del acabado o una nueva presentación mecánica. La tasa de alarmas separada por variante y contexto permite detectar estos desplazamientos. Un aumento localizado ofrece más diagnóstico que el porcentaje global de rechazo.
Las condiciones de la estación también van cambiando. Una luz puede perder estabilidad, la protección óptica se puede ensuciar o un soporte recibe un golpe. Las imágenes de referencia capturadas bajo condiciones controladas ayudan a distinguir una deriva óptica de un cambio del producto.
Cada actualización de receta o modelo conserva su motivo, el responsable y la evidencia que autorizó el cambio. Así puede reconstruirse qué configuración examinó un lote concreto. Si una reclamación posterior señala una zona determinada, las imágenes permiten comprobar si el defecto estaba visible, si fue puntuado y qué decisión produjo. La trazabilidad transforma una alarma en una investigación reproducible.
El criterio de calidad sigue siendo una decisión industrial
La automatización aporta repetibilidad y evidencia, pero recibe de la especificación acordada con el cliente la definición de defecto. El desacuerdo entre especialistas ante las mismas piezas límite revela una especificación insuficiente. Entrenar con ese desacuerdo traslada al modelo la indeterminación en lugar de resolverla.
En una implantación sólida, cada patrón visual que detecta el sistema está ligado a su consecuencia funcional o estética. La imagen hace observable la diferencia. Ingeniería y calidad establecen si esa diferencia justifica el rechazo y documentan los límites de la decisión. La autoridad del sistema procede de esa referencia validada.
Cuando adquisición, criterio y trazabilidad permanecen alineados, la inspección por visión artificial genera un historial coherente de lo ocurrido en la línea. Cada veredicto conserva entonces una explicación verificable en la imagen y en la configuración que lo produjo. La consistencia nace del control técnico de todo el proceso de inspección.


